当時理解らなかった人にちょい解説
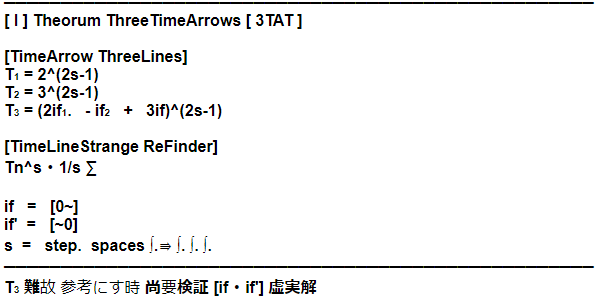
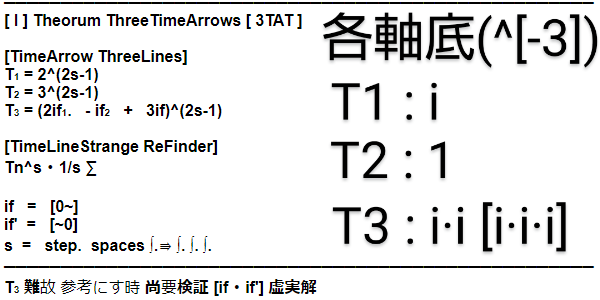
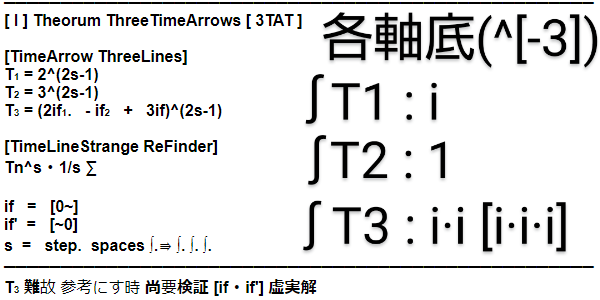
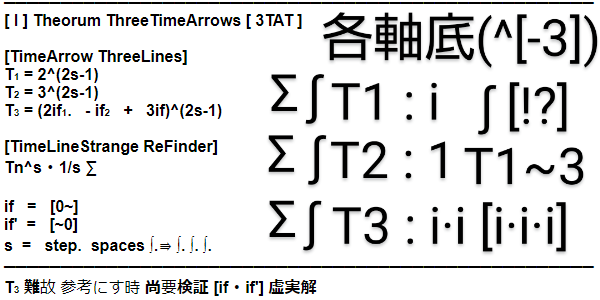
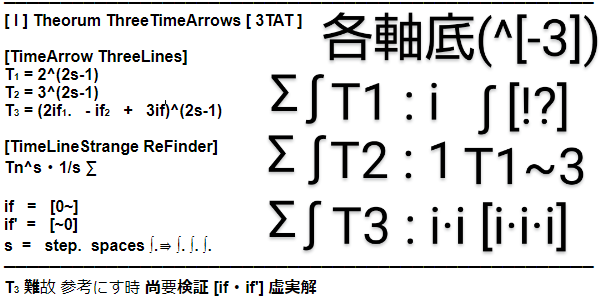
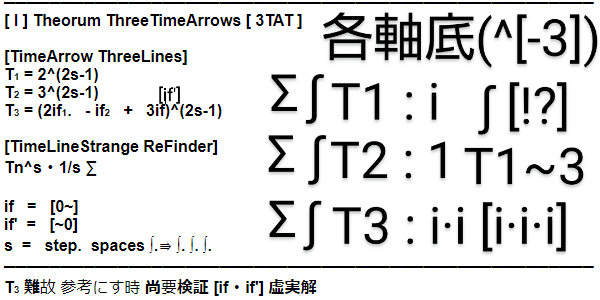

おわかりいただけただろうか??
あと、複数バージョンあるが、
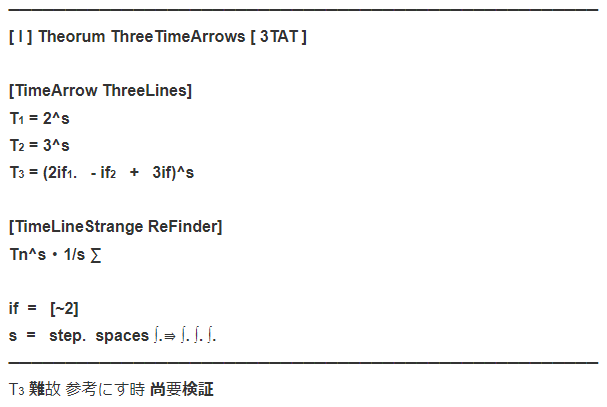
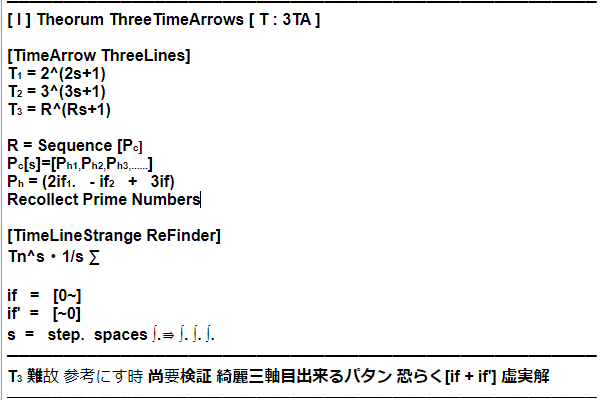
リストM-[n:(x)][KindalMap'Upper3g's:(y)][T:(z)]でリスト化すると、
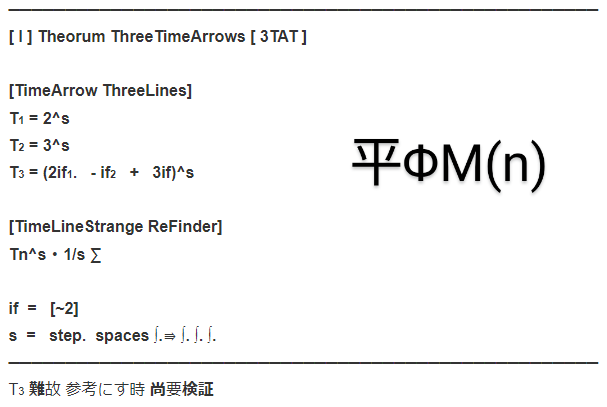
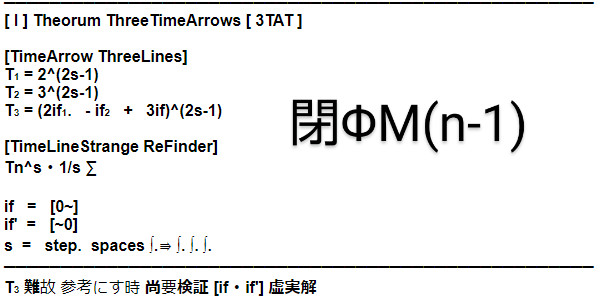
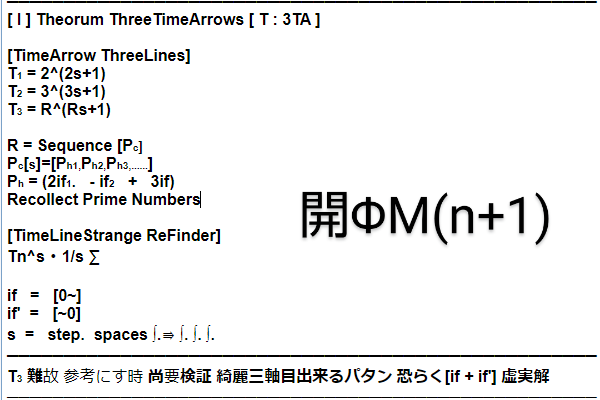
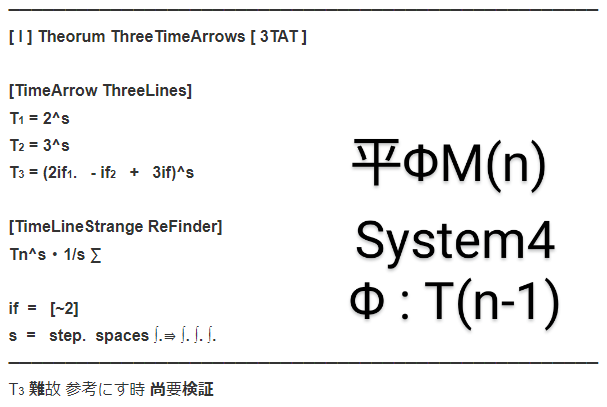
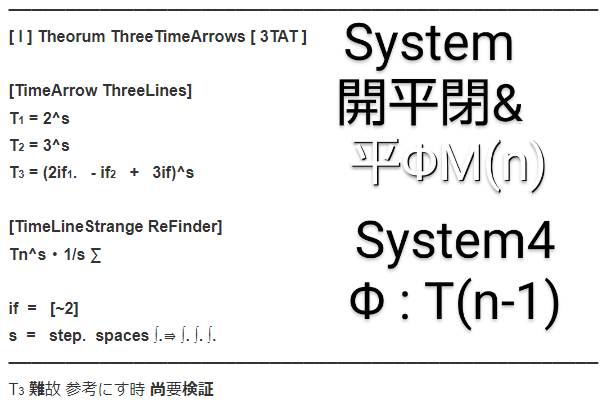
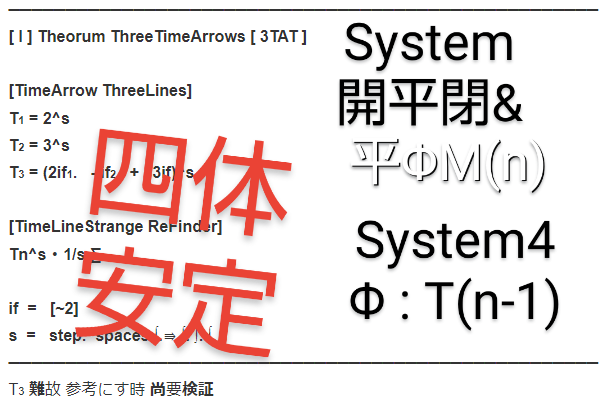
おわかりいただけただろうか??人によっては〇ハ体験を感じるにちがいない。
位系閉異係開系平丙系の持ち方について
開[II;:;;:;;:;:]
平[II:;::;;::;;;:;]
閉[II;;::;;;:;;;::]
Φ[I;:;;::;;;::;::]
デジタル浄却処理でこれなので、
F[2I;:::;3I;::;:;;:2:::i;i:;::;:3;:I;:::]
[(F)[:|x|2I;:::;:|y|3I;::;:;;::|z|2:::i;i:;::;:3;:I;:::]]
これでF開F平F閉F平Φ開平閉FΦFiF
並べるだけで勝てます。
NEXUS INTEGRAL で積集範囲を変えた合化安定体([N∫定位~積範]をニ個以上)を
ここにぶっ込み測位すりゃ理解りやすいが、そうでなくとも使える。
x,y,zにそれぞれdx,dy,dz,dm,dt,dsのようなパラメーターをぶっ込むだけで策定捜為範囲が丸わかりになる。([N∫定位~積範])こういった使い方がそれはそれで平為になるからだ。
